
你的现场,可能正卡在这几步
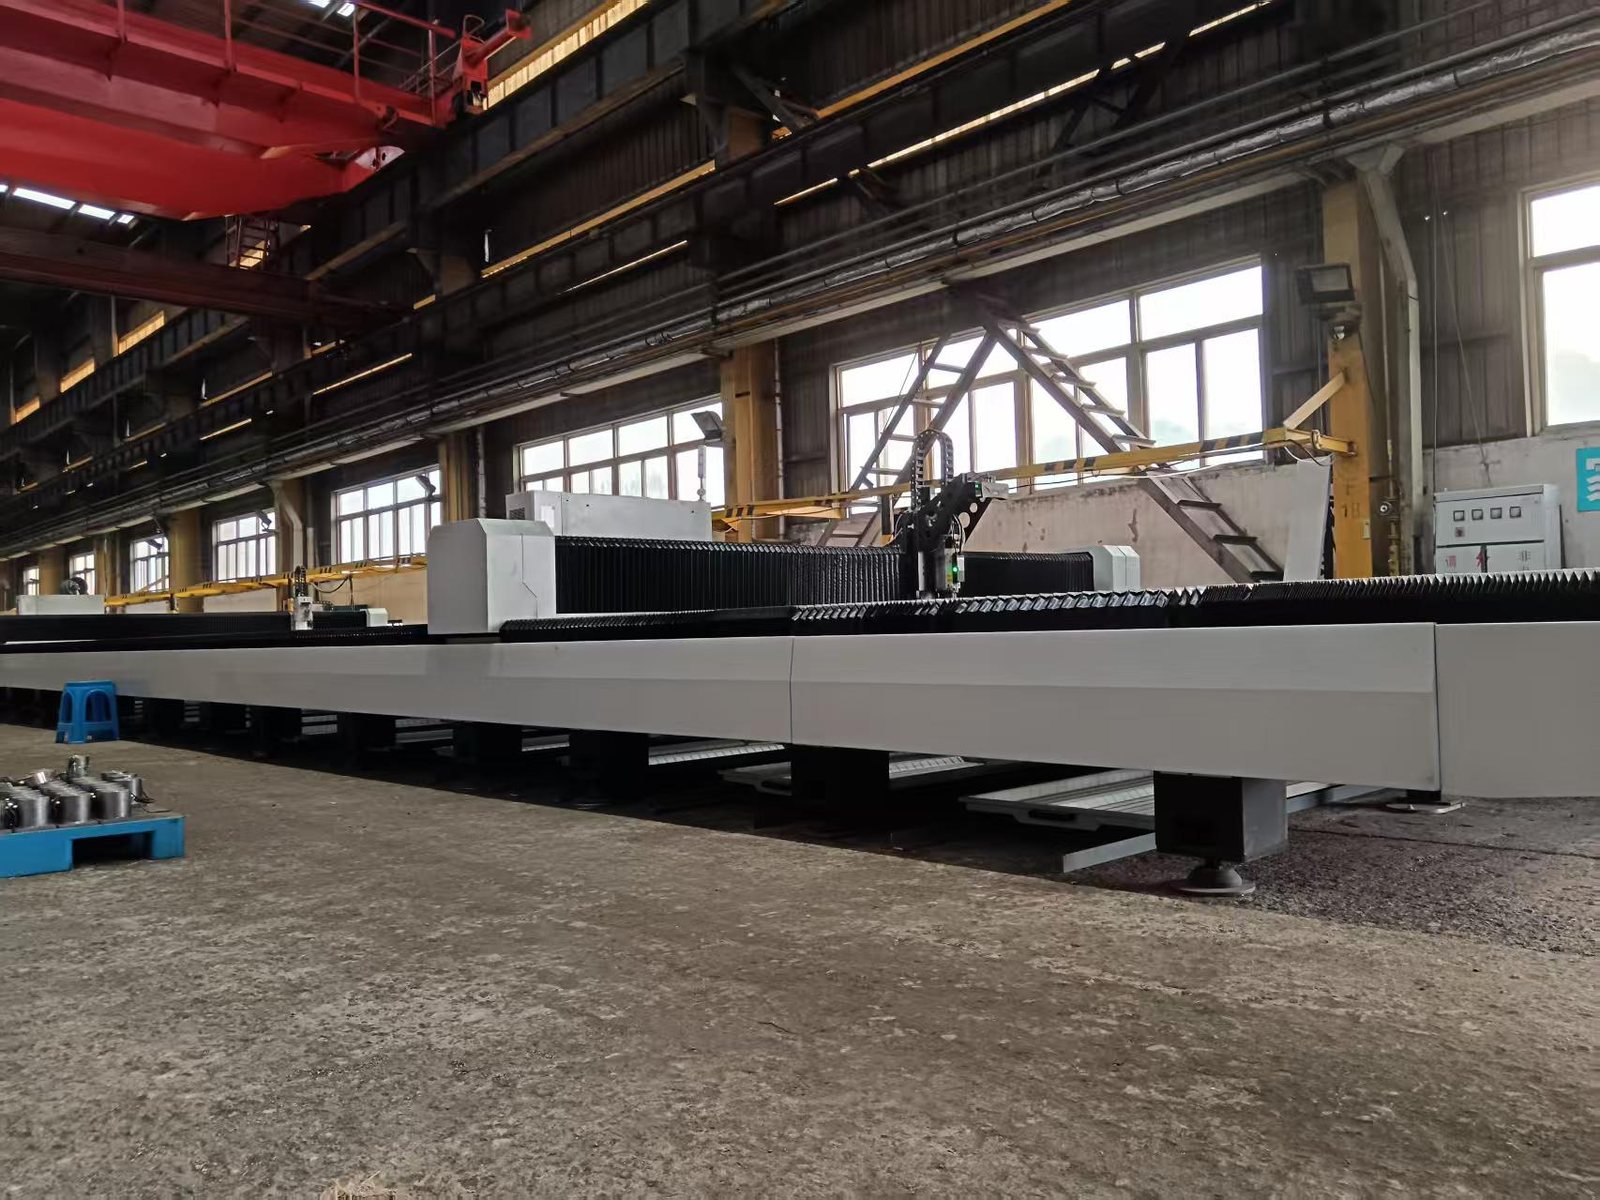
3D 点云 + 2D 视觉自动识别工件位姿,一键完成扫描、匹配、对刀与程序生成;多龙门并行作业,全流程数字化仿真。
高危岗位招工难
“打磨、喷涂岗位招不到人,年轻人不愿进车间。”
机器人替代粉尘、噪声、高强度岗位,人只做上下料与复核。
人工一致性差
“老师傅手感不稳定,批次之间质量波动。”
视觉识别 + 程序化路径,过程参数和效果图像可复核。
多品种换型慢
“小批量多品种,每次换型都要重新示教。”
一键扫描匹配、自动对刀、自动生成程序,缩短换型时间。
效果难追溯
“打磨完只能靠人看,出了问题说不清。”
过程数据与打磨前后图像归档,支持质量复核与追溯。
我们怎么做
不是把功能列一遍,而是把每个能力落到现场动作上。
多模态感知
3D 点云与 2D 视觉融合,识别工件位姿、轮廓与关键特征,为路径规划提供输入。
一键编程
完成扫描、匹配、对刀与程序生成,减少人工示教和反复调试。
多龙门并行
多龙门协同作业并做防碰撞约束,适配大尺寸、多工位工件。
全流程仿真
打磨路径、设备动作与工位干涉在数字环境中预演,降低现场调试风险。
自研数控与测量
自研数控系统与类三坐标测量能力,把打磨、测量和效果复核串成闭环。
从扫描工件到效果复核
把“怎么做”拆成可执行的步骤;每一步都能对应到设备、算法、软件或验收动作。
- 01
扫描工件
3D 点云 + 2D 视觉采集工件轮廓、位姿与关键特征。
- 02
识别位姿
匹配模型库,确认工件在工位中的实际位置与姿态。
- 03
自动对刀
测量刀具与工件相对位置,减少人工示教和试切。
- 04
生成程序
按工艺参数生成打磨路径,支持多品种快速换型。
- 05
多龙门打磨
多龙门并行作业,做防碰撞约束与节拍平衡。
- 06
效果复核
打磨前后图像与过程参数归档,支持质量复核与追溯。
不是多一个功能,是少一次返工
这些差异点决定现场能不能稳定跑,而不是演示能不能过。
从“人工示教”到“扫描即生成”
传统打磨依赖熟练工反复示教;我们先用 3D/2D 视觉识别工件,再自动生成打磨程序,换型不再从头来。
打磨、测量、复核一体
把打磨执行、类三坐标测量和效果图像归档放在同一条数据链路里,质量结论有据可查。
这些现场,通常先从这类产品开始
场景只是入口,具体方案要按工件、节拍、现场条件和验收口径确定。
做过什么,怎么验证
客户案例(脱敏)与方案演示分开标注;没有证据的地方不硬写。
从一次现场诊断开始
先确认能不能做、怎么做,再谈报价和周期。
- 01样件扫描
采集典型工件点云与图像,确认可打磨边界。
- 02工艺验证
验证刀具、路径、节拍与表面质量口径。
- 03设备集成
联调龙门、机器人、数控与安全系统。
- 04现场验收
按双方确认的验收口径试运行并交付。
常见问题
能打磨哪些材质和工件?
以船体分段、铸件、金属结构件为主;具体材质、尺寸、余量和表面质量要求需先做样件扫描与工艺验证。
换型需要重新示教吗?
目标是把换型变成“扫描—匹配—生成程序”,减少人工示教;新工件仍需首件确认与工艺参数验证。
能接现有龙门/机器人吗?
可以按现有设备做集成评估,涉及控制器、I/O、安全联锁与刀具接口,需现场确认。
质量怎么验收?
按双方确认的工件、表面质量口径与抽检规则验收;船级社相关等级以满足项目验收要求为准。