
你的现场,可能正卡在这几步
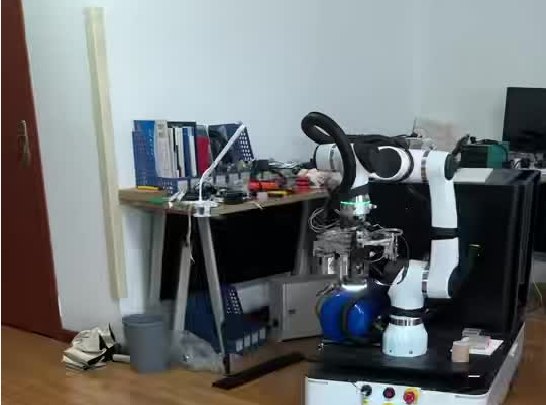
移动底盘 + 协作机械臂 + 2D/3D 视觉,三位一体;Roco Studio 负责任务下发、状态监控和快速换产。
固定工位不够柔性
“产线一变,固定机械臂就用不上了。”
移动底盘带动作业单元,工位变化时重新标注任务点即可。
移动与操作割裂
“车只能搬运,抓取还得再加一套设备。”
移动、视觉、抓取一体化,完成“走到位 + 看得见 + 抓得准”。
实训缺少完整平台
“教学只讲单点算法,学生看不到完整系统。”
导航、视觉、抓取、多机协同和课程共建打包交付。
换产调试慢
“每换一个产品都要重新编程和调试。”
Roco Studio 用任务编排和参数配置快速切换场景。
我们怎么做
不是把功能列一遍,而是把每个能力落到现场动作上。
三位一体平台
移动底盘、协作机械臂、2D/3D 视觉与调度软件组成完整作业单元。
Roco Studio
负责任务下发、状态监控、流程编排与快速换产,降低使用门槛。
导航与视觉
自主导航、避障、目标识别与位姿估计,支撑移动抓取和放置。
多机协同
多台复合机器人按任务协同,适配教学演示和柔性产线。
院校实训
提供从平台操作到场景开发的实训路径,支持课程共建。
从底盘导航到快速换产
把“怎么做”拆成可执行的步骤;每一步都能对应到设备、算法、软件或验收动作。
- 01
底盘导航
AMR 自主导航到工位,完成粗定位。
- 02
视觉识别
2D/3D 视觉识别目标物、位姿与抓取点。
- 03
机械臂作业
协作机械臂完成抓取、装配、上下料等动作。
- 04
任务编排
Roco Studio 编排移动、识别、抓取与放料流程。
- 05
状态监控
任务、设备、异常统一监控,支持远程接管。
- 06
快速换产
换产品主要改任务与参数,减少重新示教。
不是多一个功能,是少一次返工
这些差异点决定现场能不能稳定跑,而不是演示能不能过。
院校实训场景
把导航、视觉、机械臂和调度放在一套平台上,学生能完成从建图、识别到抓取放置的完整链路。
工厂柔性作业场景
面向柔性上下料、精密装配、多工位联动和快速换产,用同一平台覆盖多种工位。
这些现场,通常先从这类产品开始
场景只是入口,具体方案要按工件、节拍、现场条件和验收口径确定。
做过什么,怎么验证
客户案例(脱敏)与方案演示分开标注;没有证据的地方不硬写。
- Roco Studio 任务编排与状态监控界面
- 复合机器人移动、识别与抓取现场素材
- 支持院校课程共建与实训场景开发
从一次现场诊断开始
先确认能不能做、怎么做,再谈报价和周期。
- 01需求梳理
确认教学/生产场景、工位和课程目标。
- 02平台选型
确定底盘、机械臂、视觉与末端工具组合。
- 03场景编程
在 Roco Studio 中编排任务与异常处理。
- 04部署实训
现场联调、师资培训与课程交付。
常见问题
能用于院校教学吗?
可以。平台覆盖导航、视觉识别、抓取放置、多机协同与任务编排,可配合课程共建。
支持哪些机械臂?
以协作机械臂为主,具体品牌/型号按项目适配;需要确认控制接口与安全要求。
能二次开发吗?
提供任务编排与接口层,具体开放范围按项目约定;涉及底层控制需单独评估。
工厂场景能做什么?
柔性上下料、精密装配、多工位联动、换产等;先选单工位做 POC。